
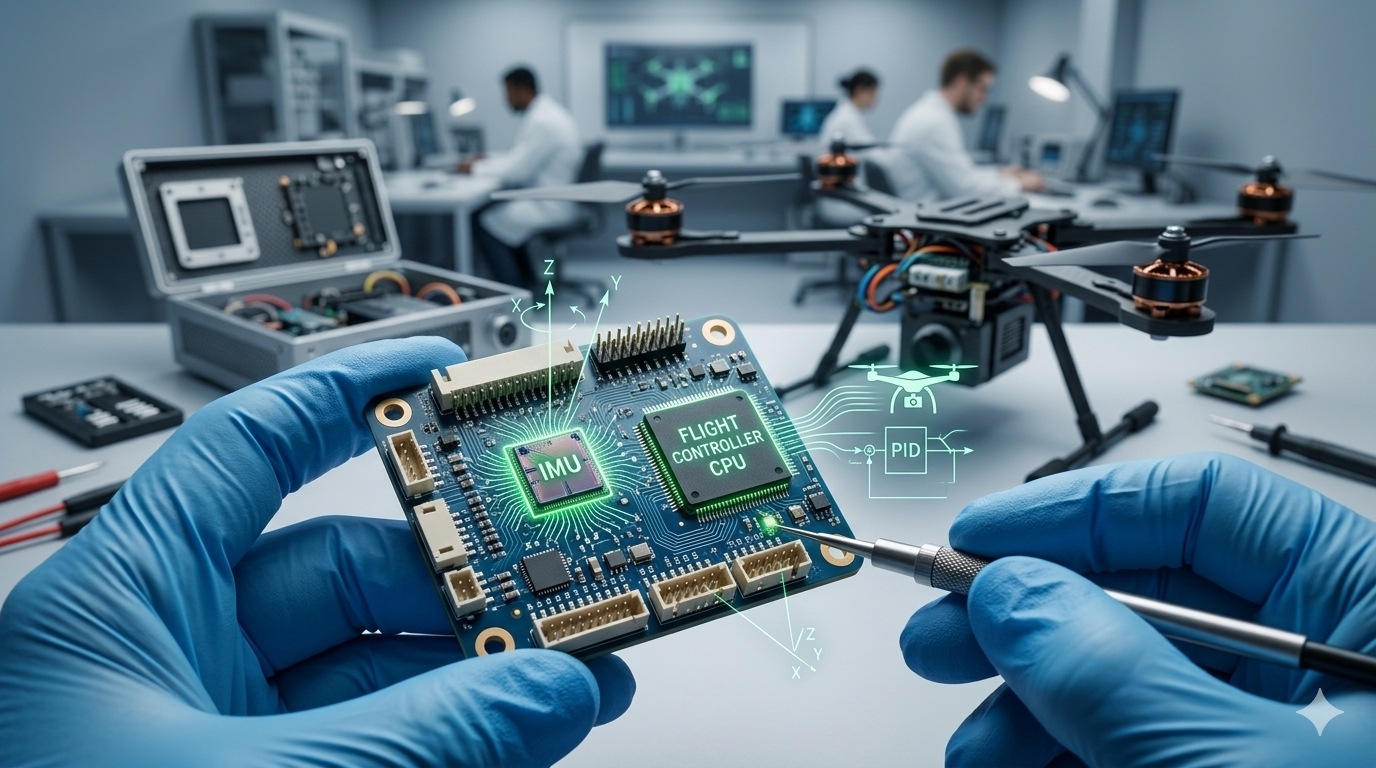
멀티콥터 구조가 실제 비행체로 등장하기까지는 몇 가지 기술이 동시에 필요했다. 배터리는 전력을 제공했고, 브러시리스 모터와 ESC는 그 전력을 추진력으로 바꾸었다. 하지만 여전히 하나의 문제가 남아 있었다. 멀티콥터는 기본적으로 스스로 균형을 유지하지 못하는 구조라는 점이다.
고정익 항공기나 헬리콥터와 달리 쿼드콥터 같은 멀티콥터는 공기역학적으로 안정된 구조가 아니다. 모터 속도가 조금만 달라져도 기체가 기울어지거나 회전하게 된다. 사람의 손으로 직접 조종하는 RC 장비만으로는 이런 균형을 지속적으로 유지하기가 쉽지 않았다.
이 문제를 해결한 것이 바로 IMU(Inertial Measurement Unit) 센서와 이를 기반으로 작동하는 **플라이트 컨트롤러(Flight Controller)**다. 이 두 기술은 드론을 단순한 실험 장비에서 실제로 운용 가능한 비행 플랫폼으로 바꾼 핵심 요소였다.

멀티콥터의 가장 큰 문제, 균형
멀티콥터는 여러 개의 프로펠러를 사용해 양력을 만드는 구조다. 예를 들어 쿼드콥터는 네 개의 프로펠러가 동시에 회전하면서 기체를 공중으로 띄운다.
하지만 이런 구조는 자연적인 안정성을 거의 갖고 있지 않다. 고정익 항공기는 날개 형태 때문에 일정 속도 이상에서 자연스럽게 양력이 발생하고 기체가 어느 정도 안정된 상태를 유지한다. 반면 멀티콥터는 프로펠러 회전력만으로 공중에 떠 있기 때문에 모터 출력이 조금만 달라져도 자세가 바로 바뀐다.
예를 들어 왼쪽 모터 출력이 조금 낮아지면 기체는 즉시 왼쪽으로 기울어지기 시작한다. 이를 다시 바로잡기 위해서는 다른 모터 속도를 동시에 조절해야 한다.
문제는 이런 보정이 초당 수십 번 이상 반복되어야 한다는 점이다. 사람이 조종 스틱만으로 이런 미세 조정을 계속 수행하는 것은 현실적으로 불가능하다.
초기 멀티콥터 실험에서도 이 문제가 가장 큰 장애였다. RC 조종만으로는 안정적인 호버링을 유지하기가 매우 어려웠고, 실험 기체는 대부분 몇 초 안에 균형을 잃고 추락하곤 했다.
멀티콥터가 실제 비행체로 발전하기 위해서는 기체 자세를 실시간으로 감지하고 자동으로 보정하는 장치가 필요했다.
MEMS 센서와 IMU의 등장
이 문제를 해결하는 기술이 바로 IMU(Inertial Measurement Unit)다. IMU는 기체의 움직임과 방향 변화를 측정하는 센서 장치다.
IMU는 보통 다음과 같은 센서로 구성된다.
- 자이로스코프(Gyroscope)
- 가속도계(Accelerometer)
- 때로는 자력계(Magnetometer)
자이로스코프는 기체의 회전 속도를 측정하고, 가속도계는 기체의 움직임과 기울기를 감지한다. 이 데이터를 결합하면 기체가 어느 방향으로 얼마나 기울어져 있는지 계산할 수 있다.
이러한 센서 기술 자체는 오래전부터 존재했다. 하지만 초기 자이로스코프는 크기가 크고 가격이 매우 비쌌다. 항공기나 군사용 장비에서만 사용되던 기술이었다.
상황이 바뀐 것은 MEMS(Micro-Electro-Mechanical Systems) 기술이 등장하면서부터였다. MEMS 기술은 매우 작은 크기의 센서를 반도체 공정으로 제작하는 방식이다.
2000년대 초반 스마트폰과 게임 콘솔 산업이 성장하면서 MEMS 센서 생산량이 급격히 증가했다. 스마트폰 화면 자동 회전 기능이나 게임 컨트롤러 동작 인식에 이러한 센서가 사용되기 시작했기 때문이다.
이 과정에서 자이로스코프와 가속도계의 가격이 급격히 낮아졌다. 이전에는 산업 장비에서만 사용되던 센서가 수십 달러 수준의 가격으로 시장에 등장하기 시작했다.
RC 개발자와 DIY 전자 커뮤니티는 이 변화를 빠르게 받아들였다. 소형 IMU 센서를 이용해 멀티콥터의 자세를 자동으로 제어하려는 실험이 본격적으로 시작됐다.
플라이트 컨트롤러의 등장
IMU 센서가 기체의 움직임을 측정한다면, 그 데이터를 실제 제어로 연결하는 장치가 필요했다. 이 역할을 하는 것이 바로 플라이트 컨트롤러(Flight Controller)다.
플라이트 컨트롤러는 작은 컴퓨터라고 볼 수 있다. 센서 데이터를 읽고, 기체의 상태를 계산한 뒤, 각 모터에 필요한 출력을 결정한다.
예를 들어 기체가 오른쪽으로 기울어졌다면 플라이트 컨트롤러는 이를 IMU 센서 데이터로 감지한다. 그리고 왼쪽 모터의 속도를 높이고 오른쪽 모터 속도를 줄여 기체를 다시 수평 상태로 돌려놓는다.
이 과정은 초당 수백 번 반복된다. 사람의 조종 입력보다 훨씬 빠른 속도로 이루어지기 때문에 기체는 비교적 안정적인 상태를 유지할 수 있다.
초기 멀티콥터 개발 커뮤니티에서는 Arduino 기반 컨트롤러와 IMU 센서를 결합해 다양한 실험이 이루어졌다. 대표적인 프로젝트 중 하나가 MultiWii였다.
MultiWii 프로젝트는 오픈소스 기반 멀티콥터 컨트롤러로, RC 커뮤니티에서 널리 사용되었다. 이 프로젝트는 비교적 간단한 하드웨어로도 멀티콥터 비행 제어가 가능하다는 것을 보여주었다.
이 시기 등장한 또 다른 중요한 플랫폼이 ArduPilot이다. ArduPilot은 초기에는 DIY 드론 프로젝트로 시작했지만 이후 자율비행 시스템으로 발전하면서 드론 산업에서 중요한 역할을 하게 된다.
이러한 오픈소스 프로젝트들은 멀티콥터 기술을 빠르게 확산시키는 역할을 했다. 센서와 컨트롤러 기술이 결합되면서 멀티콥터는 더 이상 실험 장비가 아니라 실제로 조종 가능한 비행체가 되기 시작했다.
드론의 기본 구조가 완성되다
배터리, 모터, ESC, IMU 센서, 그리고 플라이트 컨트롤러.
이 다섯 가지 요소가 결합되면서 오늘날 우리가 알고 있는 멀티콥터 드론의 기본 구조가 완성되었다.
2000년대 후반이 되면서 DIY 드론 커뮤니티에서는 다양한 멀티콥터 프로젝트가 등장하기 시작했다. RC 취미 사용자와 전자공학 개발자들이 직접 드론을 제작하고 비행 실험을 진행했다.
이 시기의 드론은 아직 상업용 제품이라기보다는 개발자와 취미 커뮤니티 중심의 장비였다. 하지만 기술적으로는 이미 중요한 기반이 마련된 상태였다.
특히 IMU 센서와 플라이트 컨트롤러의 결합은 드론 기술 발전에서 중요한 전환점이었다. 이전까지는 숙련된 조종자만 다룰 수 있었던 멀티콥터가 이제는 비교적 안정적으로 비행할 수 있는 장비가 되었기 때문이다.
이 기술 기반 위에서 다음 단계의 변화가 시작된다. 바로 GPS와 자율비행 시스템이다.
다음 글에서는 드론이 단순한 원격 조종 장비를 넘어 자율 비행 플랫폼으로 발전하게 된 과정, 그리고 GPS 기술이 드론에 어떻게 결합되었는지 살펴본다.
기사 작성: @GROUNDTRUTH
참고
https://www.britannica.com/technology/gyroscope
https://www.memsmagazine.com/mems-sensors-in-consumer-electronics/
https://ardupilot.org/ardupilot/
https://www.multiwii.com
https://www.nasa.gov/technology/inertial-measurement-units/


댓글 남기기